


Tolocar/Maslow4 (Open Source CNC router)/Tolocar / Maslow4 (CNC рутер отвореног кода)


| Аутори | Бар Смит Роман Громов |
|---|---|
| Статус | Верификовано |
| Верификовано од стране | Азиз вади |
| Године | 2023. |
Maslow4 је компактна CNC рутерска машина великог формата. То је најновији дизајн у Maslow CNC породици (од 2023. године). То је следећа генерација и потпуно редизајнирани оригинални Maslow.
То је потпуно отвореног кода и јефтина алтернатива ЦНЦ рутерима великог формата која је доступна појединцима. Углавном је замишљена као алатка која ће омогућити појединачним произвођачима да секу дизајне попут OpenDesk-а код куће или у гаражи. Не захтева превише простора, може се подесити за неколико минута и може да ради на великим форматима до 2,4 x 1,2 метра са милиметарском прецизношћу.
Главне карактеристике овог дизајна су да је компактан, па чак и преносив (у зависности од дефиниције речи). Такође може да ради под различитим угловима - од потпуно хоризонталног, до скоро вертикалног (до 75 степени), драстично смањујући потребе за простором за ЦНЦ рутер великог формата.
Све датотеке дизајна, фирмвер и софтвер Маслов4 дистрибуирају се под ГНУ(?) лиценцом.
Маслов4 је подржан од стране пројекта Толокар .
Опште информације

Маслов 4 је део породице робота познатих као тенсегрити роботи, што значи да користи чланове под затезањем за кретање. Ово омогућава Маслову 4 да прави прецизне покрете без скупих или прецизних крутих компоненти. Маслов 4 користи четири челична појаса како би у потпуности ограничио свој положај на површини за сечење.
Прилагођена контролна плоча са пет оса покреће четири серво мотора велике снаге једносмерне струје (планетарне мењаче са магнетним енкодерима) и два степер мотора (за z-осу). Свака серво оса је независно контролисана и има повратну струју у реалном времену како би Маслов „осетио“ затегнутост у сваком каишу. Контролер има Wi-Fi, Bluetooth и USB C конекције.
Маслоу4 се може контролисати са било ког Windows, Linux, Mac, i-OS или Android уређаја (није потребно преузимање апликације или софтвера) са Wi-Fi везом директним повезивањем на Маслоу Wi-Fi мрежу коју уређај креира или повезивањем Маслоуа на вашу кућну мрежу ако је имате. НИЈЕ ПОТРЕБНА ИНТЕРНЕТ ВЕЗА. Доступне су и Bluetooth и USB C везе.
Маслов 4 се потпуно самокалибрише. Маслов 4 аутоматски користи своје серво моторе да би направио низ покрета и мерења (повлачењем каишева док не осети да су научени) и бележио резултате. Затим користи генетски алгоритам да би „развио“ прецизну калибрацију.
Сидрене тачке могу бити било које четири круте тачке. Не морају бити прецизно размакнуте или правоугаоне.
Позадина
Пре шест година је представљен CNC рутер отвореног кода (Маслов).
Реализацијом кампање, изграђен је низ различитих дизајна и формирана је заједница људи широм света. Из тог искуства, све научене лекције су узете у обзир за изградњу Масловљевог 4.
Маслов 4 је потпуно редизајнирање оригиналне машине, али побољшано.
Које су предности овог решења?
Предности Маслова 4 су:
- Може се повезати преко Ви-Фи мреже са било којим модемским прегледачем.
- Лако се склапа, нису потребни посебни алати.
- Ви-Фи контролер је много бржи и самокалибрише се.
Машински дизајн

Маслов4 се састоји од 4 „крака“ који се ротирају око тела рутера, фиксираних између две „стезаљке“ фиксиране око тела рутера. Рутер се затим монтира на „санке“, у четири тачке, од којих су две осовине корачних мотора Z осе, а две клизе по стубовима причвршћеним за санке помоћу 4 линеарна куглична лежаја.
Тело рутера се може померати горе-доле помоћу два корачна мотора са Z-осом. Читаву машину покреће мотор у свакој од кракова, који повлачи или отпушта каишеве, мењајући положај рутера на површини сечења.
Руке се могу слободно окретати око тела, тако да затегнутост у каишевима увек их поравнава на одређени начин, тако да се продужеци каишева увек поклапају у центру рутера. Ово знатно поједностављује унутрашњу математику програма и смањује грешке.
За разлику од оригиналног Маслоуа, код Маслоуа4 сва електроника и компоненте су монтиране на санке. Ово корисницима даје потпуну слободу опција монтаже. Рам за Маслоу4 може бити било које 4 круте тачке сидрења. На пример, то може бити оквир направљен од дрвета или алуминијума, или само за сидра избушена у под, или бетонски прилаз.
Маслов4 прати свој положај искључиво мерењем дужине каиша. Свака рука је опремљена енкодер плочом која мери апсолутни положај ваљка, кроз који пролази каиш, користећи магнет постављен унутар ваљка.
Алгоритам
Општа математика позиционирања

Маслов4 не користи никакве друге улазе осим дужине каиша да би одредио свој положај на радној површини.
Теоретски, знајући положај сидрених тачака, потребно је знати само дужине два каиша да бисте одредили положај. Положај је у тачки пресека два круга са полупречницима дужина каиша центрираним у сидреним тачкама. Обично постоје две тачке које одговарају овој једначини, међутим, једна од њих увек лежи ван радне области и може се занемарити.
Маслов4 користи 4 каиша да одреди његов положај.
Процес калибрације
Да би одредила свој положај на XY равни, машина мора да зна растојања до сидрених тачака, али то захтева веома прецизно познавање положаја сидрених тачака. Ово је један од изазова машина ове врсте. Одређивање стварних координата сидрених тачака показало се као велики изазов за већину поставка и појединаца.


Из ових разлога, Маслов4 користи нови процес калибрације, који одређује координате сидрених тачака.
Маслов4 почиње са приближним вредностима за XY координате сидрених тачака. Прво повлачимо сва 4 каиша у нулти положај, да бисмо калибрисали нулти положај дужине за каишеве. Каишеви се затим продужавају и фиксирају за тачке, а Маслов почиње да се креће кроз мрежу 10x10 тачака раштрканих по центру радне површине. У свакој од тачака, машина повлачи два доња каиша док не буду под затезањем, детектујући затезање користећи повратну информацију о струји од мотора. Затим врши мерења дужина затегнутих каишева у свакој од тачака. На овај начин добијамо 100 комплета дужина каиша.
Ова мерења, ако су координате сидрених тачака исправне, требало би да се сва могу поклопити у истим тачкама. Пошто почињемо са апроксимацијом координата, користимо следећи „еволутивни“ алгоритам да бисмо пронашли стварно решење.
- Прво, померањем сваког скупа мерења дуж угла каиша у односу на координатну раван, одређујемо скуп углова, где су крајеви каиша сваког одговарајућег скупа најближи један другом.
- Затим одређујемо тачку сидрења, који крајеви каиша би били највише удаљени од осталих крајева каиша.
- Одређујемо смер у коме треба да померимо положај сидрене тачке како бисмо смањили ову разлику.
- Гурамо тачку у наведеном правцу.
- Врати се на 1.
Настављамо са покретањем овог циклуса док не дођемо до глобалног минимума решења - решења где су просечна растојања између крајева каиша минимална и више се не могу побољшати померањем било које од сидрених тачака у било ком правцу. Ово нам даје решење најближе стварном.
Хардвер

Maslow4 контролна плоча је прилагођено дизајнирана штампана плоча отвореног кода. Главни контролер је ESP32-S3 чип. Он контролише 4 DC мотора, преко плоча драјвера мотора, 4 магнетна енкодера, два степер мотора са Z-осом, уграђену SD меморију и вентилатор за хлађење.
Фирмвер
Maslow4 је грана CNC фирмвера отвореног кода FluidNC (раније Grbl_Esp32). Користи сопствену специфичну Maslow конфигурациону датотеку и користи исти веб интерфејс, заснован на другом ESP3D-UI пројекту отвореног кода, са неким мањим изменама. Веб интерфејс омогућава потпуну контролу машине. Од калибрације, извештавања о статусу, до праћења датотеке која се сече у реалном времену. Подржава стандардне g-code датотеке, које се могу учитати преко веб интерфејса.
Веб интерфејс омогућава контролу Maslow4-а са било које платформе и прегледача, на јефтинијим и старијим машинама.
Делови и склоп

Маслоу4 је изграђен око ручног ЦНЦ рутера DeWalt DWP611 (DeWalt 26200 за Европљане). Састоји се од 4 „крака“ који се ротирају око тела рутера, смештених између две „стезаљке“ које држе кракове заједно. Затим су причвршћени за „санке“ са два корачна мотора и 2 носећа стуба.
Рутер са рукама се затим може померати горе-доле, у односу на санке, покретане два корачна мотора са Z-осом.
Контролна плоча је причвршћена за пластичну основу која се причвршћује за DeWalt рутер. Има поклопац са уграђеним вентилатором за хлађење. Ваздушно хлађење рутера се такође користи за боље хлађење плоче.
След има систем за сакупљање прашине са прикључком за црево за прашину, где се може повезати било који усисивач за сакупљање прашине.
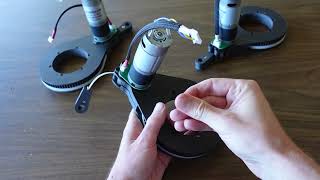
Свака од руку се састоји од пластичне основе, са једносмерним мотором и плочом енкодера причвршћеном за њу. Једносмерни мотор са мењачем је повезан преко зупчаника са главним зупчаником калема, око којег је намотан каиш. Каиш излази из руке између два ваљка, од којих један има уграђени магнет, који се користи за мерење истезања каиша.


Утицај
Маслов4 је дизајниран да буде приступачан ЦНЦ рутер великог формата, који је довољно јефтин за већину људи. Његове спецификације су више него довољне за већину пројеката попут израде намештаја и уређаја по мери за дом од отворених дизајна. Ово ће омогућити децентрализованију и демократскију производњу ствари попут намештаја. Већи циљ је учинити становање приступачнијим, јачањем екосистема ЦНЦ-а отвореног кода и подстицањем стварања отворенијих дизајна које појединци могу користити. Куће и стамбене структуре су међу тим дизајнима и потенцијално би могле учинити изградњу кућа по много јефтинијој цени од тржишне.
Галерија
Референце
- https://www.maslowcnc.com/ - званична веб страница Масловљевог пројекта.
- хттпс://форумс.масловцнц.цом/ - званични Маслов ЦНЦ форуми
| Аутори | Р-Маслов |
|---|---|
| Лиценца | CC-BY-SA-4.0 |
| Организације | Толокар |
| Цитирај као | Р-маслов (2023–2026). „Tolocar/Maslow4 (CNC рутер отвореног кода)“ . Appropedia . Приступљено 10. октобра 2026 . |